
Comment l'inspection par vision IA améliore la qualité des joints en caoutchouc et réduit les défauts
Ce que les caméras, l'éclairage et les modèles d'inspection formés peuvent – et ne peuvent pas – contrôler sur une ligne de moulage du caoutchouc
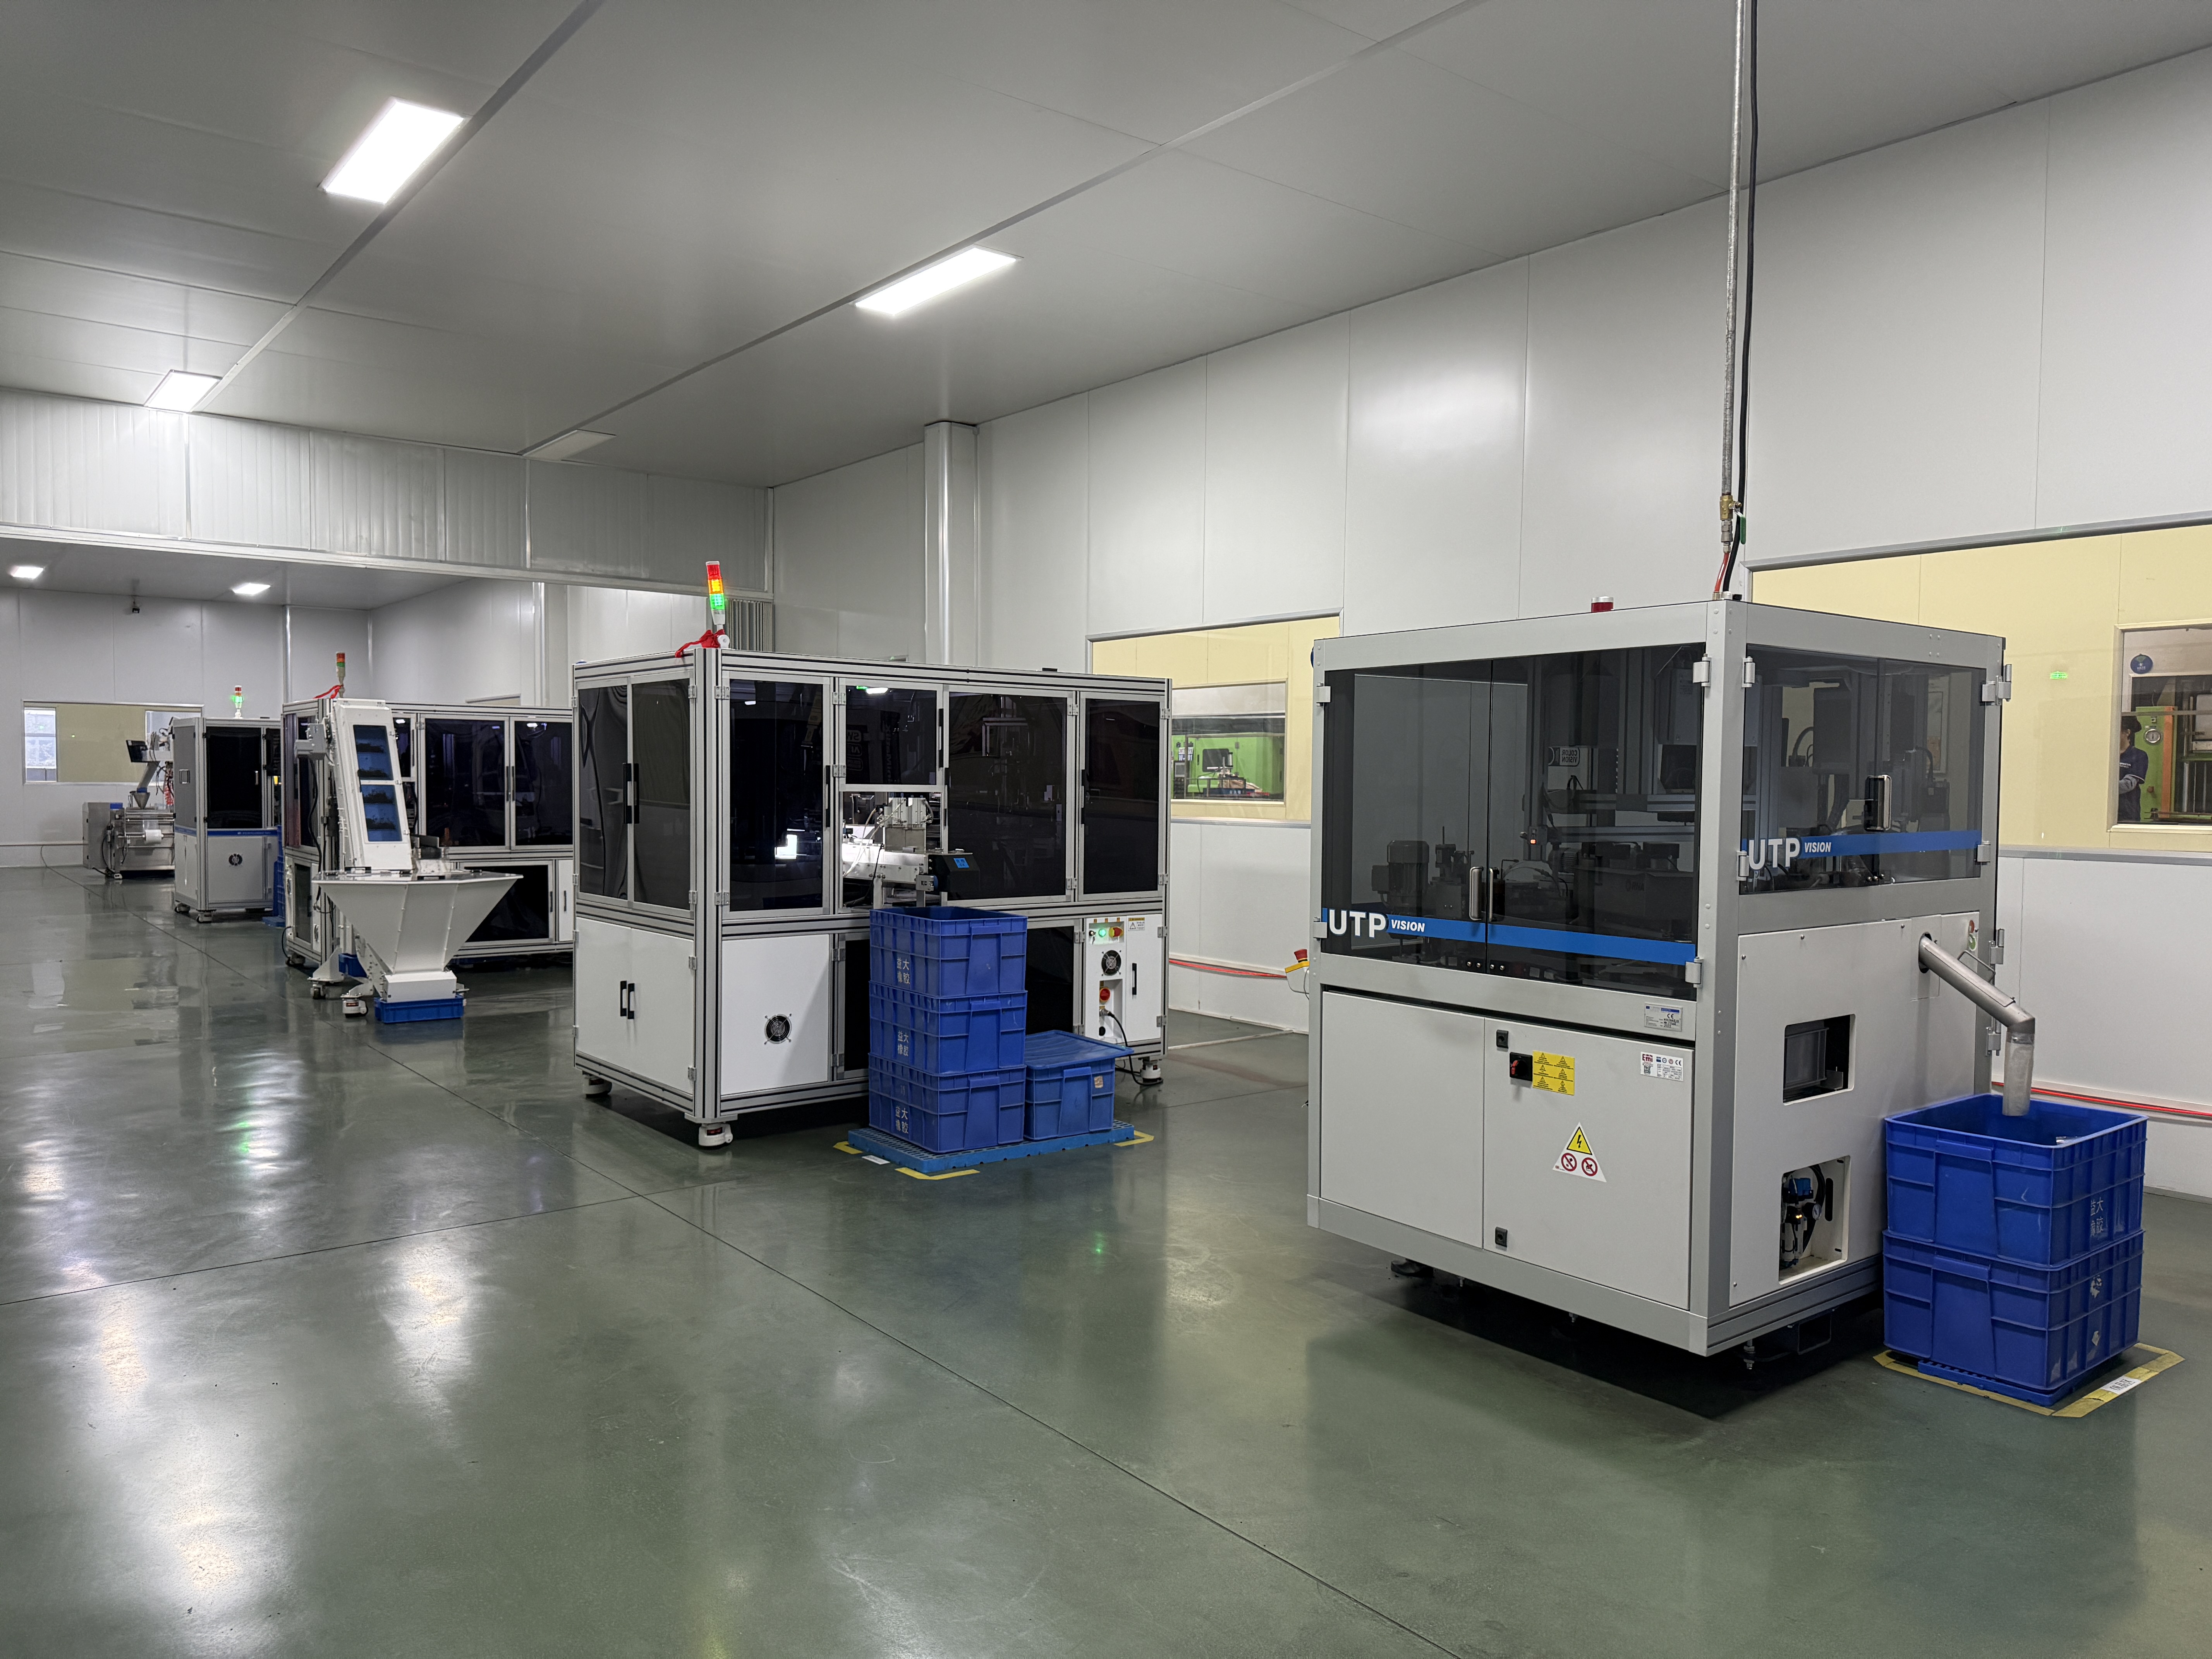
L'acceptation visuelle devient plus mesurable
L'inspection de surface est une étape traditionnelle de la production de caoutchouc, mais il devient de plus en plus difficile de respecter les normes avec des contrôles manuels uniquement. La norme ISO 3601-3 décrit et catégorise les défauts de surface des joints toriques et fixe les limites de leur taille maximale ; ce document fait actuellement l'objet de mises à jour régulières. En effet, les méthodes d'apprentissage profond présentées par les fournisseurs de systèmes de vision industrielle lors de démonstrations antérieures sont désormais utilisées pour l'inspection automatisée en production, et ce n'est qu'un exemple parmi tant d'autres des évolutions actuelles.
On peut constater un lien entre ces deux événements.
Les systèmes de scellage actuels comportent davantage de cavités, les produits se déclinent en une plus grande variété et les délais de livraison sont plus courts. Un inspecteur qualifié peut immédiatement repérer un bord déchiré ; cependant, de petites bavures, des contaminations sombres ou des marques de moulage superficielles peuvent présenter un aspect totalement différent selon les conditions d’éclairage ou l’opérateur ; par conséquent, l’exigence clé dans ce cas est la constance des résultats.
L'inspection visuelle par IA est utile ici car elle compare chaque pièce présentée selon une même logique de décision et enregistre le résultat. Elle ne définit cependant pas le critère d'acceptation. Les équipes d'ingénierie et de qualité doivent encore déterminer quels défauts d'étanchéité en caoutchouc sont critiques, leur importance et les zones où ils sont tolérés.
La caméra doit voir la surface fonctionnelle
Un joint en caoutchouc n'est pas une rondelle métallique plate. Il se plie, s'enroule, s'affaisse et réfléchit la lumière de façon irrégulière. Les composés noirs peuvent masquer des contaminants noirs. Le silicone peut paraître translucide sous un certain angle et opaque sous un autre. Les lignes de jointure créent des ombres qui ressemblent à des fissures, tandis que des déformations sans conséquence lors de la manipulation peuvent modifier le contour d'une image à l'autre.
C’est pourquoi l’inspection des joints en caoutchouc commence par la présentation et l’éclairage, et non par un logiciel. La pièce peut nécessiter une rotation, un passage dans un rail en verre ou une observation par le dessus et par le côté. Un éclairage diffus réduit les reflets ; un rétroéclairage facilite la mesure du profil extérieur. Un léger changement d’angle de la caméra peut révéler une découpe invisible en vue de dessus.
En cas d'image instable, le modèle le sera également. Pour configurer l'inspection (résolution de la caméra, choix de l'objectif, distance de travail, temps d'exposition et répétabilité du dispositif), il est recommandé de suivre une liste de contrôle détaillée. Le système exige également un nombre suffisant de pixels au-delà du plus petit défaut rejetable. Sans cela, la détection des défauts d'étanchéité se transforme en une simple conjecture déguisée en automatisation.
Quels défauts peut-on constater ?
Les défauts typiques incluent les surexpositions, les sous-expositions, les coupures, les déchirures, les fissures, les particules incrustées, les cloques, les marques de brûlure, les lèvres abîmées et les profils déformés. Sur les produits assemblés, la caméra peut également vérifier la présence, le bon positionnement et la couleur du joint torique. Chaque défaut nécessite un critère d'affichage et d'acceptation spécifique.
Certains défauts d'étanchéité en caoutchouc sont purement esthétiques ; d'autres créent une voie de fuite directe. Une marque sur une face non fonctionnelle peut être acceptable, tandis que la même marque sur une lèvre d'étanchéité ne l'est pas. L'inspection visuelle automatisée doit donc être réalisée par zones. Les surfaces critiques peuvent être soumises à des exigences plus strictes que les zones de contact de l'emballage ou les bords non étanches.
Le contrôle dimensionnel est possible lorsque le contour est visible et que la géométrie de l'image est maîtrisée. Le diamètre extérieur, la position des trous, la largeur du profil et la hauteur du bavure sont des paramètres couramment mesurés. Cependant, les pièces souples peuvent se déplacer ; par conséquent, une mesure optique ne saurait remplacer systématiquement un calibre étalonné ou un contrôle dimensionnel basé sur un dessin.
Pourquoi l'IA gère mieux les éléments flexibles que les règles fixes
La vision traditionnelle repose largement sur les seuils, les contours et les modèles fixes. Elle fonctionne bien lorsque des pièces de qualité se ressemblent presque trait pour trait. Le caoutchouc, lui, est moins coopératif. Deux joints conformes peuvent se trouver à des emplacements différents sur le convoyeur, présenter une texture légèrement différente ou encore de légères variations dues au moulage et à l'ébavurage.
Un modèle d'IA peut être entraîné avec des exemples représentatifs de cette variation normale. Selon la tâche, le modèle peut classifier une pièce entière, localiser un défaut connu ou signaler une anomalie qui ne correspond pas aux normes. Les images d'entraînement de qualité doivent inclure différentes cavités, lots, orientations et variations de couleur normales. Les images de défauts doivent couvrir les modes de défaillance que la ligne de production est censée détecter.
Cognex illustre ce problème dans son application de joints en silicone moulés par injection liquide pour smartphones. Les joints étanches sont étroits, flexibles et difficiles à visualiser sur un fond complexe. Son exemple utilise plusieurs caméras pour une vue à 360 degrés et entraîne l'outil de détection de défauts sur des zones conformes, ainsi que sur les inclusions étrangères, les dommages de pressage, les excès de colle et autres défauts. L'avantage principal ne réside pas dans la détection d'un défaut virtuel. Le modèle apprend à reconnaître les variations naturelles des joints de bonne qualité tout en rejetant les anomalies ayant un impact fonctionnel.
Deux applications publiées illustrent la différence
Une seconde application de Cognex concerne les joints flexibles utilisés dans les masques chimiques et les respirateurs. Ces joints peuvent se déformer ou s'affaisser au niveau de la caméra, modifiant ainsi leur forme apparente même lorsque la pièce est fonctionnelle. La méthode décrite s'entraîne sur la plage d'apparences acceptables, puis identifie les anomalies en dehors de cette plage. Il s'agit d'un exemple concret d'inspection par vision artificielle appliquée là où les modèles rigides s'avèrent insuffisants.
Les exemples automobiles de KEYENCE sont variés. Grâce à un éclairage multicolore, il est possible de visualiser de minuscules contaminants sur les silentblocs en caoutchouc et de détecter les légères variations de couleur des joints toriques ou des joints d'étanchéité provenant de différents fabricants. De plus, une application vérifie le positionnement correct des joints toriques lors de l'assemblage. Ces exemples illustrent comment distinguer facilement trois types de tâches souvent confondues : l'inspection des surfaces, le tri par matériaux ou couleurs, et la vérification de la conformité de l'assemblage.
Aucun de ces exemples ne suggère qu'une seule caméra puisse résoudre tous les problèmes. La qualité des joints en caoutchouc s'améliore lorsque le poste d'inspection est conçu autour d'un défaut défini, d'une vue contrôlée et d'une action à entreprendre après défaillance. Cette action peut consister en un rejet, une vérification par un opérateur, l'isolation de la cavité ou un ajustement du processus.
Le temps de cycle et les faux rejets sont tout aussi importants que la précision.
Un essai en laboratoire peut se permettre une pause entre les prises de vue. Une chaîne de moulage, en revanche, ne le peut pas. Si la production atteint 60 pièces par minute, la décision complète – capture d'image, traitement, communication et gestion des rejets – doit être prise en une seconde environ. L'utilisation de plusieurs prises de vue réduit encore ce temps, sauf si les caméras fonctionnent en parallèle.
Les équipes qualité doivent surveiller deux types d'erreurs : une acceptation erronée permet la poursuite de la production d'une pièce défectueuse ; un rejet erroné entraîne le retrait d'une pièce conforme et des coûts supplémentaires. L'équilibre dépend du risque. Un scellé de sécurité vitale peut justifier un contrôle manuel plus approfondi qu'un simple couvercle anti-poussière. Se contenter d'indiquer un pourcentage global de précision masque ce compromis.
Un cycle de qualification utile enregistre les résultats par type de défaut, cavité, lot et couleur de la pièce. Les échantillons problématiques doivent être conservés pour des contrôles ultérieurs. Après une réparation de moule, une modification de l'éclairage ou l'utilisation d'un nouveau composé de couleur, le modèle doit être vérifié avant la reprise de la production normale. L'inspection des joints en caoutchouc devient ainsi un processus contrôlé et non plus une simple configuration logicielle ponctuelle.
La vision ne peut remplacer les essais de matériaux et de performance.
Une caméra ne perçoit que l'apparence. Elle ne peut ni confirmer qu'un caoutchouc noir est du NBR plutôt que de l'EPDM, ni mesurer sa dureté, ni prouver sa résistance à la traction, ni prédire sa déformation rémanente. Une image parfaite peut néanmoins correspondre à un matériau différent. L'inspection par vision artificielle doit être utilisée en complément de l'identification des matériaux, du contrôle dimensionnel et des essais en laboratoire.
La même prudence s'applique aux défauts internes. Les cavités ou les défauts d'adhérence sous la surface peuvent nécessiter un examen destructif par sectionnement, radiographie, ultrasons ou tests fonctionnels. La détection optique des défauts d'étanchéité est optimale lorsque le défaut atteint une surface visible ou modifie le profil de la pièce.
Le plan d'inspection doit préciser quels risques sont couverts par l'inspection visuelle automatisée et lesquels le sont par d'autres moyens. Des limites claires empêchent qu'un résultat positif à l'inspection par caméra soit considéré comme une preuve de conformité totale du produit.
Élaboration d'un plan d'inspection auditable
Avant le début de la formation, établissez un catalogue des défauts. Ce catalogue doit inclure des photographies, la dénomination des défauts, leur emplacement, les critères de taille, leur gravité et leur traitement. Reliez ces critères au dessin, à l'échantillon client ou à la norme ISO 3601-3, le cas échéant. Les pièces limites doivent faire l'objet d'un examen spécifique et ne pas être simplement classées parmi les pièces conformes.
Le stockage des données est également important. Il est conseillé de sauvegarder le résultat de la pièce, l'heure, le code produit, le lot et l'empreinte lorsque cela est possible. Un regroupement soudain de bavures sur une empreinte ou une contamination suite à un changement de matériau est plus utile qu'un total mensuel de rebuts. L'enregistrement d'images peut orienter le personnel de production vers la source du problème.
Enfin, il convient de contrôler la station avec des échantillons de lignes réelles. Des images nettes prises en laboratoire ne suffisent pas. La poussière sur l'objectif, les vibrations, les brouillards d'huile, la lumière ambiante et le chevauchement des pièces peuvent tous altérer les performances. La qualité des joints en caoutchouc dépend du maintien en bon état de la cellule d'inspection complète, et non uniquement du modèle d'entraînement.
Comment Yida peut soutenir un programme de qualité axé sur la vision
Dalian Yida Precision Rubber Products Co., Ltd. fournit des joints toriques, des joints d'étanchéité et des composants en caoutchouc moulés sur mesure pour les clients industriels. Pour les projets incluant l'inspection par vision artificielle ou d'autres contrôles automatisés, Yida peut travailler à partir des plans du client, des échantillons approuvés et des limites de défauts pour définir les exigences de production et d'inspection.
Les informations utiles comprennent les surfaces d'étanchéité critiques, la taille des défauts inacceptables, les zones d'aspect, le matériau et la couleur, l'identification des cavités, l'orientation de l'emballage et la traçabilité requise. Des échantillons provenant de différentes cavités et de lots normaux peuvent aider à définir la tolérance du système d'inspection.
Yida ne considère pas les résultats de la prise de vue comme un substitut au contrôle des matériaux et des dimensions. L'objectif est d'associer des critères visuels précis à une vérification des composés, à des mesures et à un contrôle par lots. Veuillez nous transmettre le plan d'application, la norme de qualité, la quantité attendue et les exigences de contrôle pour une étude pratique et un devis.



