Le rôle croissant des composants en caoutchouc dans la robotique industrielle
Pourquoi la protection des câbles d'étanchéité et le contrôle des vibrations dépendent-ils de plus en plus des pièces en élastomère spécifiques à l'application ?
Pour la première fois, le nombre de robots en service dans le monde a dépassé les cinq millions et le nombre de robots nouvellement construits a atteint un record de plus de 600 000 unités, selon un rapport de la Fédération internationale de robotique. Cette augmentation du nombre de machines implique également une plus grande quantité d'articulations à isoler, d'interfaces sous vide, de connexions flexibles et d'effecteurs terminaux soumis à des mouvements répétitifs.
Les élastomères utilisés en robotique sont relativement discrets, mais leur contribution est pourtant essentielle à la préhension, à la protection des articulations contre les contaminants et à la réduction des vibrations sur l'outil. Leur véritable atout réside dans leur capacité à être conçus et utilisés de manière à s'adapter à des mouvements et des conditions spécifiques, contrairement au caoutchouc en général.
Seule une partie de l'application concerne un bras robotisé.
En règle générale, le robot suivra une trajectoire fixe avec une grande précision lors de son exécution. Cependant, certaines variations peuvent subsister et affecter le robot ainsi que les dispositifs environnants. Par exemple, avec le temps, une ventouse peut s'user ; un soufflet peut frotter et générer des frottements ; un passe-câble peut se desserrer ; ou encore, un patin souple peut se comporter différemment en raison des variations constantes de température. Ces petites interfaces ont une incidence sur la position et l'état de la pièce à usiner.
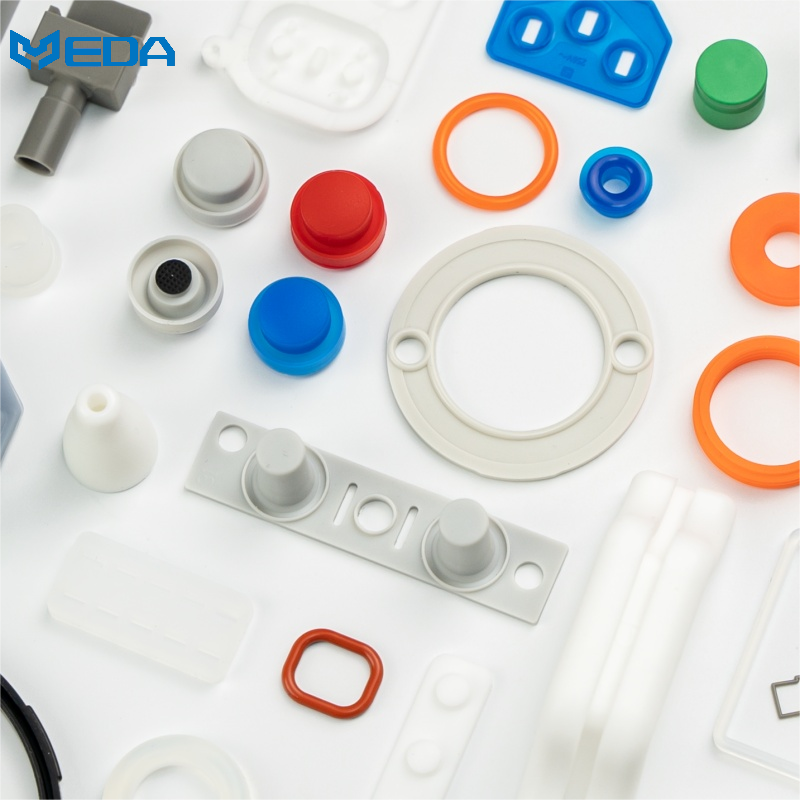
Les pièces personnalisées pour robots en caoutchouc se retrouvent souvent dans les poignées, les systèmes de ventouses, les mécanismes de changement d'outils, les dispositifs de routage électrique, les protections, les butées et les interfaces de montage.
Dans certains cas, elles entrent même en contact avec le produit. D'autres contribuent à protéger le robot de la poussière et de l'humidité en assurant l'étanchéité à la poussière, au liquide de refroidissement ou aux agents de nettoyage. Chaque pièce présente des contraintes de matériau et géométriques différentes en fonction de sa position spécifique.
L'adhérence dépend de la surface de la pièce.
Les ventouses en caoutchouc doivent être suffisamment souples pour épouser la forme de la pièce tout en assurant une étanchéité optimale. Le verre lisse, les panneaux poreux, la tôle huileuse et les sachets alimentaires souples ne peuvent être traités de la même manière. Le diamètre de la ventouse, la forme de son rebord, le soufflet et le niveau de vide influencent tous la force de maintien.
Une accélération rapide peut faire basculer ou décoller une tasse, même si la force de levage statique semble suffisante. Il convient de vérifier l'effecteur terminal à l'accélération prévue, en fonction de l'orientation du robot et lors de l'arrêt d'urgence. La contamination de la surface et les variations du produit doivent également être prises en compte.
Une étude de cas Schmalz décrit une cellule robotisée qui manipule des composants semi-conducteurs à l'aide de 176 petites ventouses NBR-ESD. Le système a été conçu pour placer jusqu'à 31 000 puces par heure. Le matériau des ventouses, leur diamètre de six millimètres et la limitation de leur déplacement axial ont été choisis pour garantir la précision du positionnement des composants sensibles.
Ce cas public est utile car il associe l'élastomère à une tâche définie. Il ne s'agit pas d'un résultat Yida et il n'établit pas une conception universelle de coupelle. Tout autre composant, surface ou cadence de cycle nécessiterait une analyse spécifique de la préhension et de la contamination.
Les joints doivent suivre un mouvement répété
Les composants d'étanchéité robotisés peuvent protéger les articulations rotatives, les actionneurs linéaires, les circuits pneumatiques ou les interfaces d'outils. Un joint d'étanchéité statique a une fonction différente de celle d'un racleur dynamique ou d'un joint flexible. La course, le mouvement angulaire, la vitesse et la pression doivent être spécifiés individuellement plutôt que regroupés sous une exigence d'étanchéité générale.
ABB décrit des robots de fonderie protégés contre les liquides de refroidissement, la poussière, les particules métalliques et les agents de nettoyage. Les informations publiées concernant Foundry Prime font référence aux surfaces revêtues, aux composants électroniques protégés et aux joints polymères, qui constituent un système de protection complet pour le robot. L'indice de protection du boîtier s'applique au robot assemblé, et non à un seul joint.
Les composants d'étanchéité robotisés peuvent atteindre un objectif d'étanchéité, mais la compression lors du montage, les surfaces de contact et les passages de câbles restent des facteurs déterminants. Un joint testé à plat sur un banc d'essai ne reproduit pas les mouvements des articulations ni les projections de produits de nettoyage sur le robot installé.
Les vibrations peuvent se produire à plusieurs interfaces.
L'isolation des vibrations du robot est parfois nécessaire à sa base, entre le poignet et l'outil, ou à l'intérieur d'un effecteur fragile. Le choix de l'emplacement approprié dépend de la protection recherchée : sol, vibrations de l'outil ou chocs sur les capteurs.
Une plus grande souplesse peut également servir à réduire la rigidité de positionnement. Un coussinet souple peut amortir les chocs, mais risque d'entraîner un retard ou une oscillation de l'outil. Les ingénieurs doivent spécifier le déplacement maximal admissible et le temps de prise, après quoi le profil de mouvement complet doit être testé, et non la seule dureté.
La protection des câbles et des tuyaux doit être une carte de mouvement
Des œillets flexibles, des dispositifs anti-traction et des soufflets protègent les câbles et les conduites pneumatiques lors des changements de posture du robot. Les contraintes les plus importantes surviennent lorsque le robot se trouve dans un coin de son espace de travail plutôt que dans sa position initiale. La torsion et la flexion sont différentes car elles engendrent des contraintes distinctes.
Les pièces en caoutchouc pour robots peuvent être conçues sur mesure avec des caractéristiques telles qu'un rebord, une bride ou un système anti-traction, éliminant ainsi le besoin de visserie supplémentaire. Bien que l'assemblage soit facilité par l'intégration, la durée de vie du câble dépendra des dimensions moulées et de la rigidité du matériau de l'élément. Le cheminement et la tension du câble lors de l'assemblage doivent être vérifiés.
Le choix des matériaux dépend de l'environnement cellulaire.
Le choix des matériaux dépend fortement de l'environnement d'exploitation de la cellule. Par exemple, si le NBR convient à une exposition à l'huile, l'EPDM est une excellente option pour les environnements impliquant de l'eau et certains types de produits de nettoyage. En revanche, le FKM est un matériau de choix si l'application est exposée à des températures très élevées ou à des fluides chimiquement agressifs. Un matériau en silicone offre une flexibilité thermique, tandis qu'un matériau en polyuréthane assure une résistance à l'abrasion. Cependant, l'adéquation d'un matériau et de sa formulation à l'application dépendra des produits chimiques utilisés dans la cellule.
Les industries agroalimentaires, des semi-conducteurs et des cellules de peinture imposent des exigences en matière de propreté, de conductivité et de propriétés de démoulage. Même un composé résistant à l'usure mécanique peut engendrer des problèmes tels que des émissions de particules, des marques sur les produits ou des réactions avec un produit chimique utilisé lors du traitement. Dans certains cas, la couleur et l'état de surface peuvent également influencer significativement les résultats d'un système de vision industrielle.
Les normes définissent le robot, mais pas toutes les pièces en caoutchouc.
La norme ISO 10218 traite de la robotique et de la sécurité des systèmes robotisés. Elle définit principalement les différents dangers et responsabilités, mais ne qualifie pas la durée de vie d'une ventouse, d'un soufflet ou d'un passe-câble quelconque. La validation des composants reste tributaire de l'application.
La protection des boîtiers pour les équipements électriques des véhicules routiers est traitée par la norme ISO 20653. La norme CEI 60529, quant à elle, définit plus généralement les indices de protection IP des boîtiers. Ces deux normes s'appliquent aux configurations testées respectives. Il est évident que l'indice de protection de l'ensemble ne peut être transposé à celui du seul joint en caoutchouc.
Processus de validation d'un produit fini
Concernant les ventouses en caoutchouc, vérifiez d'abord leurs dimensions et leur aspect général, puis mesurez leur adhérence sur différentes surfaces courantes. Tenez également compte des fuites, de la vitesse de déplacement, de l'orientation, de la fréquence d'utilisation et de l'usure de la surface. Un dispositif de sécurité comprend également des méthodes de détection des pertes de vide et un plan d'urgence en cas de chute d'une pièce.
Grâce aux couvercles et aux joints d'étanchéité, vous pouvez effectuer un test complet du robot en faisant varier sa température et le degré de contamination. Recherchez les traces de contact, les fissures, les traces d'extraction et les contaminants internes. Les produits de nettoyage utilisés lors de ces tests doivent être appliqués à la concentration prévue, avec une direction de pulvérisation et un temps d'exposition identiques à ceux utilisés en utilisation normale, la durée exacte étant toutefois déterminée par les spécifications du test.
La détection et la mesure des vibrations de l'outil, de son déplacement et de son tassement sont essentielles à l'isolation vibratoire des robots. Il est également nécessaire de mesurer le niveau de vibration de la structure porteuse. Ces contrôles doivent être réévalués après les cycles de fonctionnement et de vieillissement. Les critères d'acceptation du produit ne doivent pas se limiter aux propriétés du matériau, mais prendre également en compte la précision du processus.
Éléments nécessaires avant d'entamer le développement
Vous devez préciser le type et les spécifications du robot, sa charge utile, sa vitesse, son accélération, sa trajectoire et l'espace disponible pour son montage. Vous devez également fournir des informations concernant la surface de la pièce à nettoyer, le niveau de pression du vide, le fluide de nettoyage, la procédure de nettoyage, la température ambiante, le nombre de cycles prévu et les exigences en matière de protection contre les décharges électrostatiques ou de propreté, le cas échéant.
Dalian Yida Precision Rubber Products Co., Ltd. est spécialisée dans la production de pièces en caoutchouc sur mesure, conçues spécifiquement pour ses clients, par moulage. Concernant les pièces en caoutchouc destinées aux robots industriels, outre les vérifications de faisabilité, la recherche de composés alternatifs, l'analyse dimensionnelle et la proposition d'un plan d'inspection des composants finis réalisées par Yida, la responsabilité de la sécurité et des performances du système incombe à l'intégrateur du robot.
L'essor du marché de la robotique implique que de plus en plus de sites nécessitent une interface flexible capable de garantir des performances fiables. C'est seulement ainsi que cette interface devient un élément essentiel du système d'automatisation, en adaptant la géométrie du caoutchouc aux mouvements réels, à la surface et à l'environnement.