Le rôle des composants en caoutchouc dans les lignes de production automatisées à grande vitesse
La combinaison de la prise en main, de la répétition, de la direction du mouvement et de l'uniformité du matériau joue un rôle crucial dans les performances des dispositifs automatisés rapides.
Dans les processus d'automatisation à grande vitesse, les changements brusques deviennent fréquents. Un seul cycle de prélèvement par ventouse sur dix mille suffirait probablement à interrompre la chaîne à plusieurs reprises au cours d'un même poste. De même, un arrêt progressif trop lent à se rétablir pourrait entraîner un déplacement de la pièce à inspecter ou à manipuler avant que la caméra ou l'outil ne puisse l'atteindre.
Ce sont les éléments en caoutchouc situés aux interfaces des lignes de production automatisées qui remplissent ces fonctions, car ils peuvent également assurer une bonne adhérence, être flexibles, réduire les vibrations et reprendre leur forme initiale.
Leur efficacité repose uniquement sur des conditions qui ne dépassent pas un niveau défini de chaleur, d'usure et d'écart de production.
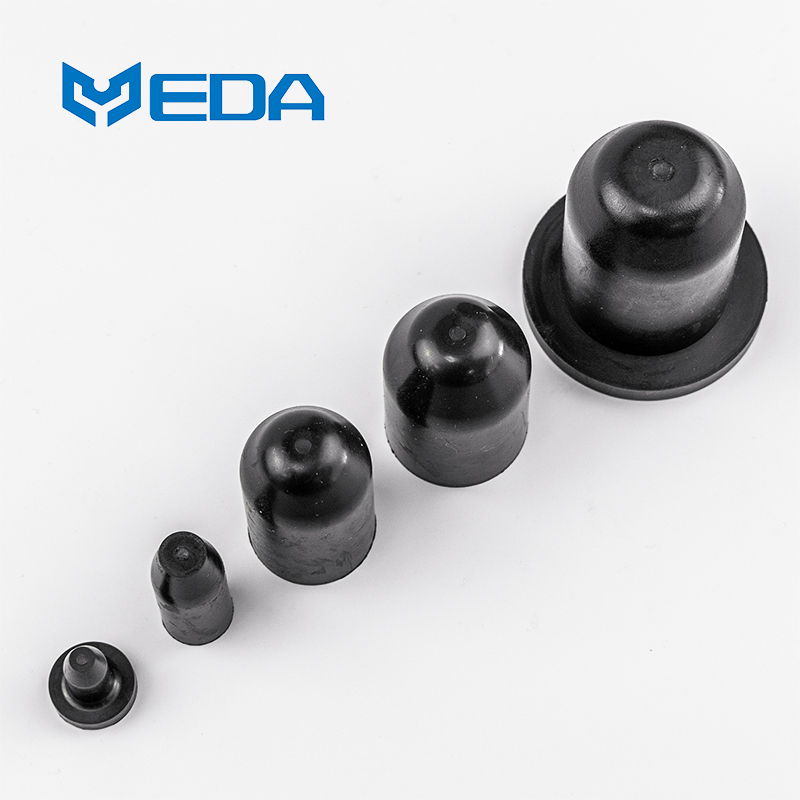
Soulever plus rapidement modifie la façon dont un produit est conçu
Le bon fonctionnement d'un composant lors de l'installation à basse vitesse ne garantit pas son bon fonctionnement à la cadence de production. Par exemple, une accélération rapide pourrait entraîner le décollement de la ventouse du produit. Un joint pourrait chauffer excessivement. Les butées pourraient encore être en phase de rebond lors de nouveaux impacts. La vitesse influe donc sur la cadence de chargement et le nombre de cycles.
Il est donc essentiel de spécifier les pièces en caoutchouc dans les systèmes d'automatisation à grande vitesse en fonction de paramètres tels que le temps de cycle, l'accélération et le temps d'arrêt. La vitesse maximale de la machine ne suffit pas à elle seule. Dans certaines situations, la pièce peut être soumise à des contraintes extrêmes : par exemple, lors d'un arrêt d'urgence, d'un changement de direction rapide ou d'un contact bref en fin de course.
Selon la Fédération internationale de robotique, le nombre de robots industriels installés dans le monde atteindra 603 000 unités en 2025. Ce chiffre indique que le nombre de robots en service dans le monde a dépassé les cinq millions. Par conséquent, les systèmes automatisés pilotés par robots nécessitent des interfaces robot-robot fiables et flexibles afin de garantir la disponibilité des lignes de production.
Les pinces doivent rester fiables même lorsque le produit varie
Les ventouses en caoutchouc pour l'automatisation épousent la forme de la pièce à usiner tout en créant le périmètre nécessaire au maintien des objets par aspiration. La forme du rebord, la taille de la ventouse, la conception interne du soufflet, la dureté du matériau et l'état de surface influent sur l'étanchéité. L'obtention d'une étanchéité parfaite sous vide exige des performances de ventouse différentes selon le support : une plaque métallique lisse, une boîte en carton poreux et une pochette souple requièrent chacune des caractéristiques spécifiques.
La force de levage statique n'est qu'un point de référence. Lors d'un déplacement plus rapide, l'inertie peut déplacer l'objet lui-même ou provoquer le décollement du joint d'étanchéité de la surface de maintien. Les essais du mécanisme d'aspiration doivent prendre en compte l'accélération prévue, la posture du robot, le centre de gravité du produit et la présence éventuelle d'huile, de poudre ou d'humidité sur la surface.
Une étude de cas Schmalz décrit une cellule robotisée manipulant des composants semi-conducteurs à l'aide de 176 ventouses plates en NBR-ESD. Le fournisseur annonce une cadence cible de 31 000 puces par heure. La précision des mouvements axiaux et la maîtrise des décharges électrostatiques étaient essentielles compte tenu de la fragilité des pièces et de la nécessité d'un positionnement précis.
Piab a publié un autre cas concernant des en-cas emballés sur un robot FlexPicker. Des godets usés avaient entraîné une perte de vide et des chutes de produits. Le fournisseur indique qu'un nouveau système de godets rectangulaires et de vide a permis d'améliorer la productivité du robot de 70 % en réduisant les chutes.
Il s'agit de cas de fournisseurs publics, et non de résultats clients de Yida. Ils démontrent pourquoi les ventouses en caoutchouc pour l'automatisation doivent être adaptées à la conception de la surface, du mouvement et du système d'aspiration. Les chiffres présentés ne peuvent être transposés à une autre ligne sans essais spécifiques.
Les mouvements répétés révèlent les faiblesses géométriques.
Les joints flexibles, soufflets, diaphragmes et passe-câbles peuvent subir des millions de mouvements dans une cellule automatisée. Les fissures apparaissent souvent aux endroits où les contraintes se concentrent : transition abrupte d’épaisseur, base de pli, bord coupé ou limite de serrage. Un matériau résistant ne peut corriger une forme qui concentre l’essentiel du mouvement sur une petite surface.
La course et la vitesse doivent être enregistrées séparément. Une course courte à très haute fréquence peut générer de la chaleur et de la fatigue, tandis qu'une course longue et occasionnelle peut engendrer une contrainte maximale plus importante. Le décalage angulaire et la torsion doivent également être indiqués lorsque le mouvement n'est pas parfaitement linéaire.
Les composants en caoutchouc sur mesure peuvent intégrer des bourrelets de montage, des lèvres ou des sections de décharge de traction, réduisant ainsi le nombre de pièces séparées lors de l'assemblage. L'intégration permet également d'exploiter les dimensions moulées pour assurer le bon fonctionnement du mouvement. L'outillage, l'épaisseur des parois et le serrage doivent maintenir la zone flexible à l'emplacement prévu.
Les vibrations peuvent pénétrer le produit et le capteur
L'isolation des vibrations par des couches de caoutchouc est une méthode envisageable pour la mise en place d'un système sous le sol, intégrant la connexion entre le châssis et le moteur, une caméra et un effecteur. Leur positionnement varie selon l'objectif recherché. Par exemple, outre la réduction des vibrations du sol, ce système peut également contribuer à éviter le flou sur les images ou à protéger le capteur de force contre les chocs liés à l'outil, selon la méthode de mise en œuvre.
Une plus grande souplesse pourrait également rendre certaines déformations inattendues. Une base légèrement élastique peut retarder la mise en place du mouvement et réduire la rigidité du positionnement. L'efficacité de l'isolation doit être vérifiée en fonction des fréquences des vibrations induites par la machine, du poids qu'elle supporte et de l'amplitude de mouvement tolérable, et non pas uniquement de la dureté.
Pour réaliser une isolation vibratoire par caoutchouc, les mesures doivent inclure toutes les phases de démarrage de la machine, son fonctionnement normal, les variations de vitesse et les arrêts d'urgence. Une pièce fonctionnant parfaitement à une fréquence donnée peut être moins performante lorsque la machine accélère.
Les butées et les amortisseurs mettent un certain temps avant d'être opérationnels.
Dans de nombreux cas, les butées en caoutchouc sont moulées pour amortir les chocs et protéger les glissières, les portails, les palettes et les pièces en fin de course. La force qu'elles exercent augmente lorsqu'elles sont comprimées ; l'hystérésis interne, quant à elle, dissipe une partie de l'énergie cinétique sous forme de chaleur. Après de nombreux chocs, la température peut augmenter considérablement, modifiant le comportement de la pièce sans qu'elle ne reprenne sa forme initiale.
L'énergie, la vitesse à laquelle les objets se rapprochent, le potentiel de déviation et la fréquence de ces événements sont les données d'entrée qui doivent être utilisées correctement.
Dans le cas d'un pare-chocs choisi uniquement en fonction de la charge statique maximale qu'il supporte, il est fort possible que le pare-chocs atteigne une compression maximale et que, par conséquent, la charge maximale qu'il est capable de transmettre devienne très élevée.
De plus, si le contact est excentré, un insert peut se plier ou le caoutchouc peut se couper par cisaillement aux deux points de contact.
Les joints d'étanchéité doivent limiter la friction et empêcher la contamination.
Les joints dynamiques des vérins pneumatiques, des unités d'indexage, des distributeurs, etc., doivent limiter les fuites au strict minimum sans créer de force de rupture significative.
Un fonctionnement très fréquent d'un système d'étanchéité peut entraîner une consommation excessive de lubrifiant et un polissage de la surface de contact, ce qui provoque une accumulation de chaleur. De plus, si une particule, même infime, se retrouve piégée dans le joint, elle peut devenir une source importante d'abrasion et causer une usure à chaque cycle.
Les composants fonctionnant à très haute vitesse doivent résister à des produits chimiques agressifs tels que les agents de nettoyage, les huiles de process, les poussières ou les résidus alimentaires. En général, la résistance aux différents produits chimiques varie considérablement selon le type de matériau ; il est donc indispensable de prendre une décision en fonction de la formulation réelle du matériau utilisé et des conditions d’exposition réelles.
Potentially, a seal utilized on a food, battery, or semiconductor line may have to follow cleaning requirements not only for its mechanical properties but more importantly even if the component is still in good condition. The presence of particles, extractables, marking, and electrostatic characteristics in the component may influence the whole process.
Production Consistency Matters More at High Throughput
A small change in lip thickness, hardness or cure may have little effect during a manual trial but alter release timing on a fast machine. The drawing should identify the dimensions and surface conditions that control grip, friction, airflow or recovery.
Custom rubber components should be sampled across cavities and production lots when variation could affect line timing. Functional checks can complement dimensional inspection. For example, a controlled vacuum-decay, deflection-force or pull-off test may reveal a change that a general visual check cannot.
What Common Standards Establish
ISO 10218-1:2025 covers industrial robot safety, while ISO 10218-2:2025 addresses robot applications and cells. They do not qualify the fatigue life of an arbitrary cup, seal, bumper or mount.
ASTM D430 provides comparative dynamic-fatigue tests for rubber and rubber-fabric materials. The standard states that no exact correlation with service is implied because service conditions vary. A coupon test does not reproduce the molded geometry, preload and temperature of the line.
ASTM D471 evaluates changes after controlled liquid exposure, and ASTM D575 measures compressive behavior. They can help compare materials, but neither demonstrates cycle reliability, gripping performance or machine accuracy for rubber components in automated production lines.
A Finished Part Validation Sequence
Begin with material identity, dimensions and visual condition. Inspect sealing edges, flexible walls, bonded inserts and trimmed areas. Assemble parts with production tools on mating hardware at the relevant tolerance limits.
Run a slow functional check to confirm fit and basic operation, then increase to the intended production speed. Measure the quantity linked to the part's job: vacuum leakage, pick success, friction, displacement, impact force, vibration or cycle time.
Add the specified temperature, contamination, chemical and cleaning conditions. Use representative products, because surface variation can dominate gripping results. Include planned stops and restarts when the part cools or relaxes during idle periods.
Continue for a cycle count connected to the proposed maintenance interval. Recheck the initial measurements at planned stages. After testing, inspect cracks, wear, permanent deformation, bond movement and any transfer of residue to the product or machine.
Définissez les limites d'acceptation avant l'essai. Une affirmation telle que « aucune défaillance » est trop vague pour une ligne de production rapide. Le plan doit identifier les valeurs admissibles de prélèvements manqués, de fuites, de variations de force, de vibrations, de dérives dimensionnelles et de dommages visibles.
Informations nécessaires avant le développement
Indiquez la durée du cycle, la vitesse, l'accélération, la course, les conditions d'impact et le nombre de cycles annuels. Précisez la surface du produit, le niveau de vide, la pression, la charge, la température, les produits chimiques utilisés, le processus de nettoyage, la lubrification et l'espace de montage disponible.
Indiquez la limite de fonctionnement et les conséquences d'une défaillance. Les détails utiles comprennent le taux d'erreur de prélèvement admissible, le temps de relâchement, les fuites, le temps de stabilisation, le marquage du produit et l'intervalle de remplacement prévu. Des photos ou une vidéo du mouvement peuvent clarifier les charges difficiles à représenter sur un dessin technique.
Travailler avec Yida
Dalian Yida Precision Rubber Products Co., Ltd. développe des pièces en élastomère moulé pour des équipements définis par le client. Notre analyse porte sur la moulabilité, les options de composés, la géométrie critique et les caractéristiques d'inspection des pièces utilisées dans la manutention automatisée, l'étanchéité, l'amortissement et la protection.
Le point de départ le plus pertinent est l'état de la ligne plutôt qu'une demande de matériau générique. Lorsque les données de vitesse, de mouvement, d'environnement et de conformité sont disponibles, Yida peut établir un plan d'échantillonnage pour les pièces en caoutchouc destinées à l'automatisation à grande vitesse, sans considérer un test de matériau standard comme une preuve de la performance de la ligne finie.